John Kyungmin Jung

DECAR Group, McGill University. Montreal, Canada.

prof_pic.jpg

I am a Ph.D. candidate at DECAR research group at McGill University, specializing in robot perception and navigation under the supervision of Professor James Richard Forbes. Specifically, my research focuses on developing robust simultaneous localization and mapping (SLAM) algorithms for autonomous underwater vehicles operating in challenging environments. My work involves designing sensor fusion techniques, probabilistic mapping methods, and real-time navigation strategies to enhance the capabilities of underwater robots in complex and dynamic scenarios.
selected publications

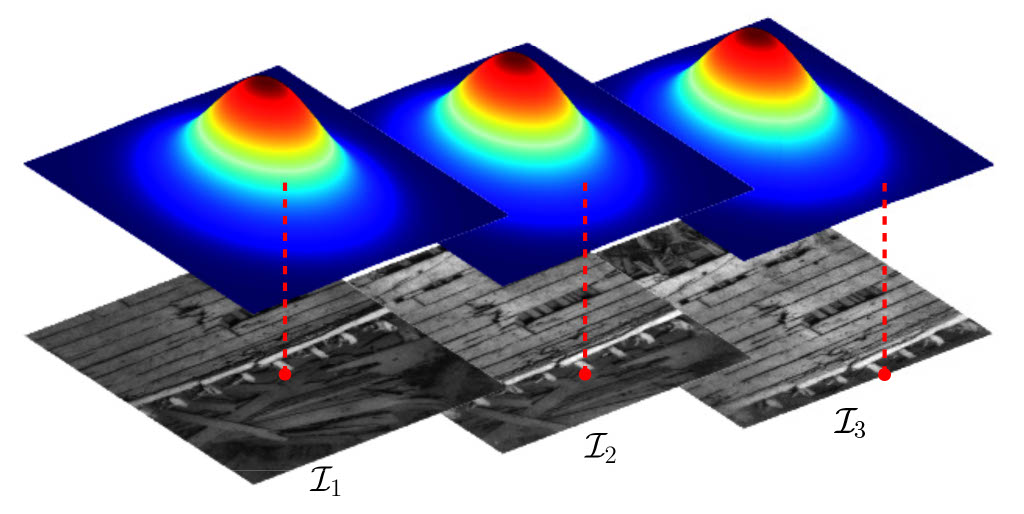
  1. divo-cover.png
    DIVO: Continuous-time DVL-Inertial-Visual Odometry for Unmanned Underwater Vehicles
    Kyungmin Jung, Angad Bajwa, Junha Yoo, and 2 more authors
    2026
  2. T-RO
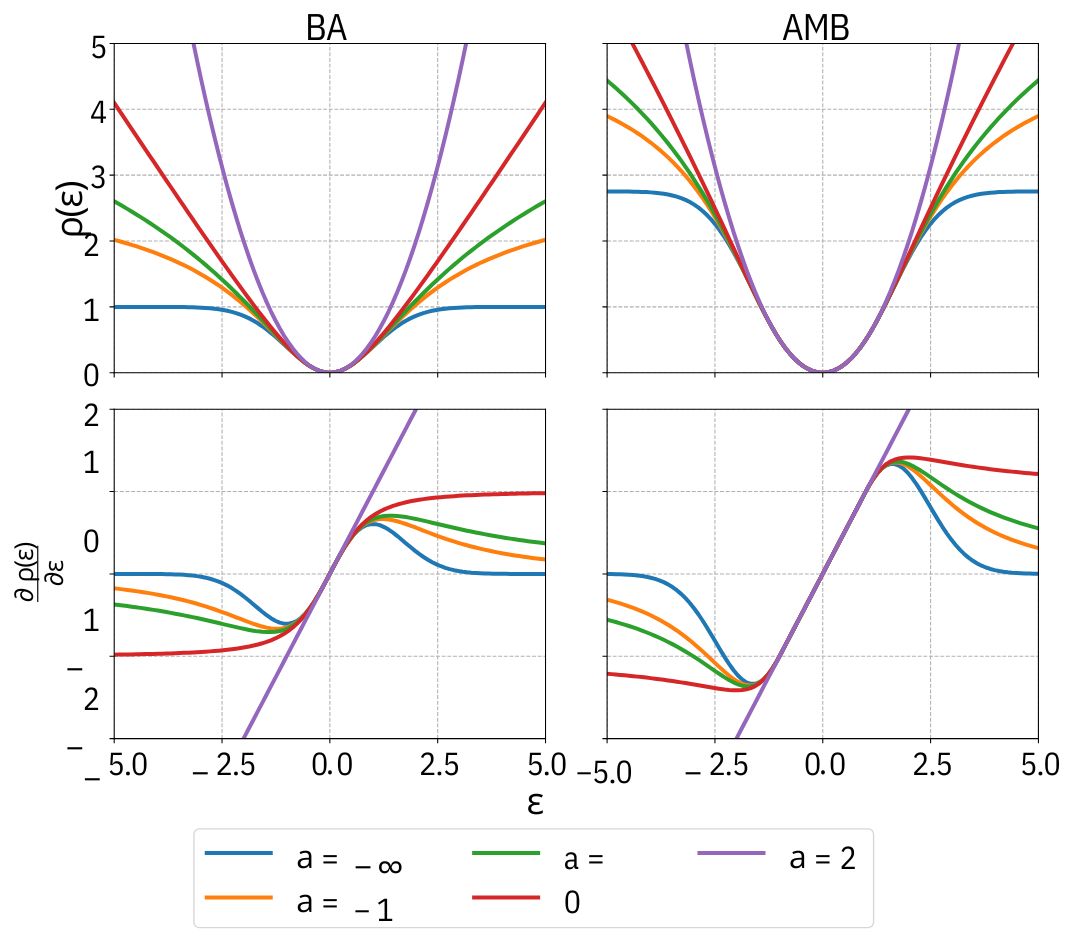
    tro2025-cover.jpg
    An Adaptive Graduated Nonconvexity Loss Function for Robust Nonlinear Least-Squares Solutions
    Kyungmin Jung, Thomas Hitchcox, and James Richard Forbes
    IEEE Transactions on Robotics, 2024
  3. ICRA
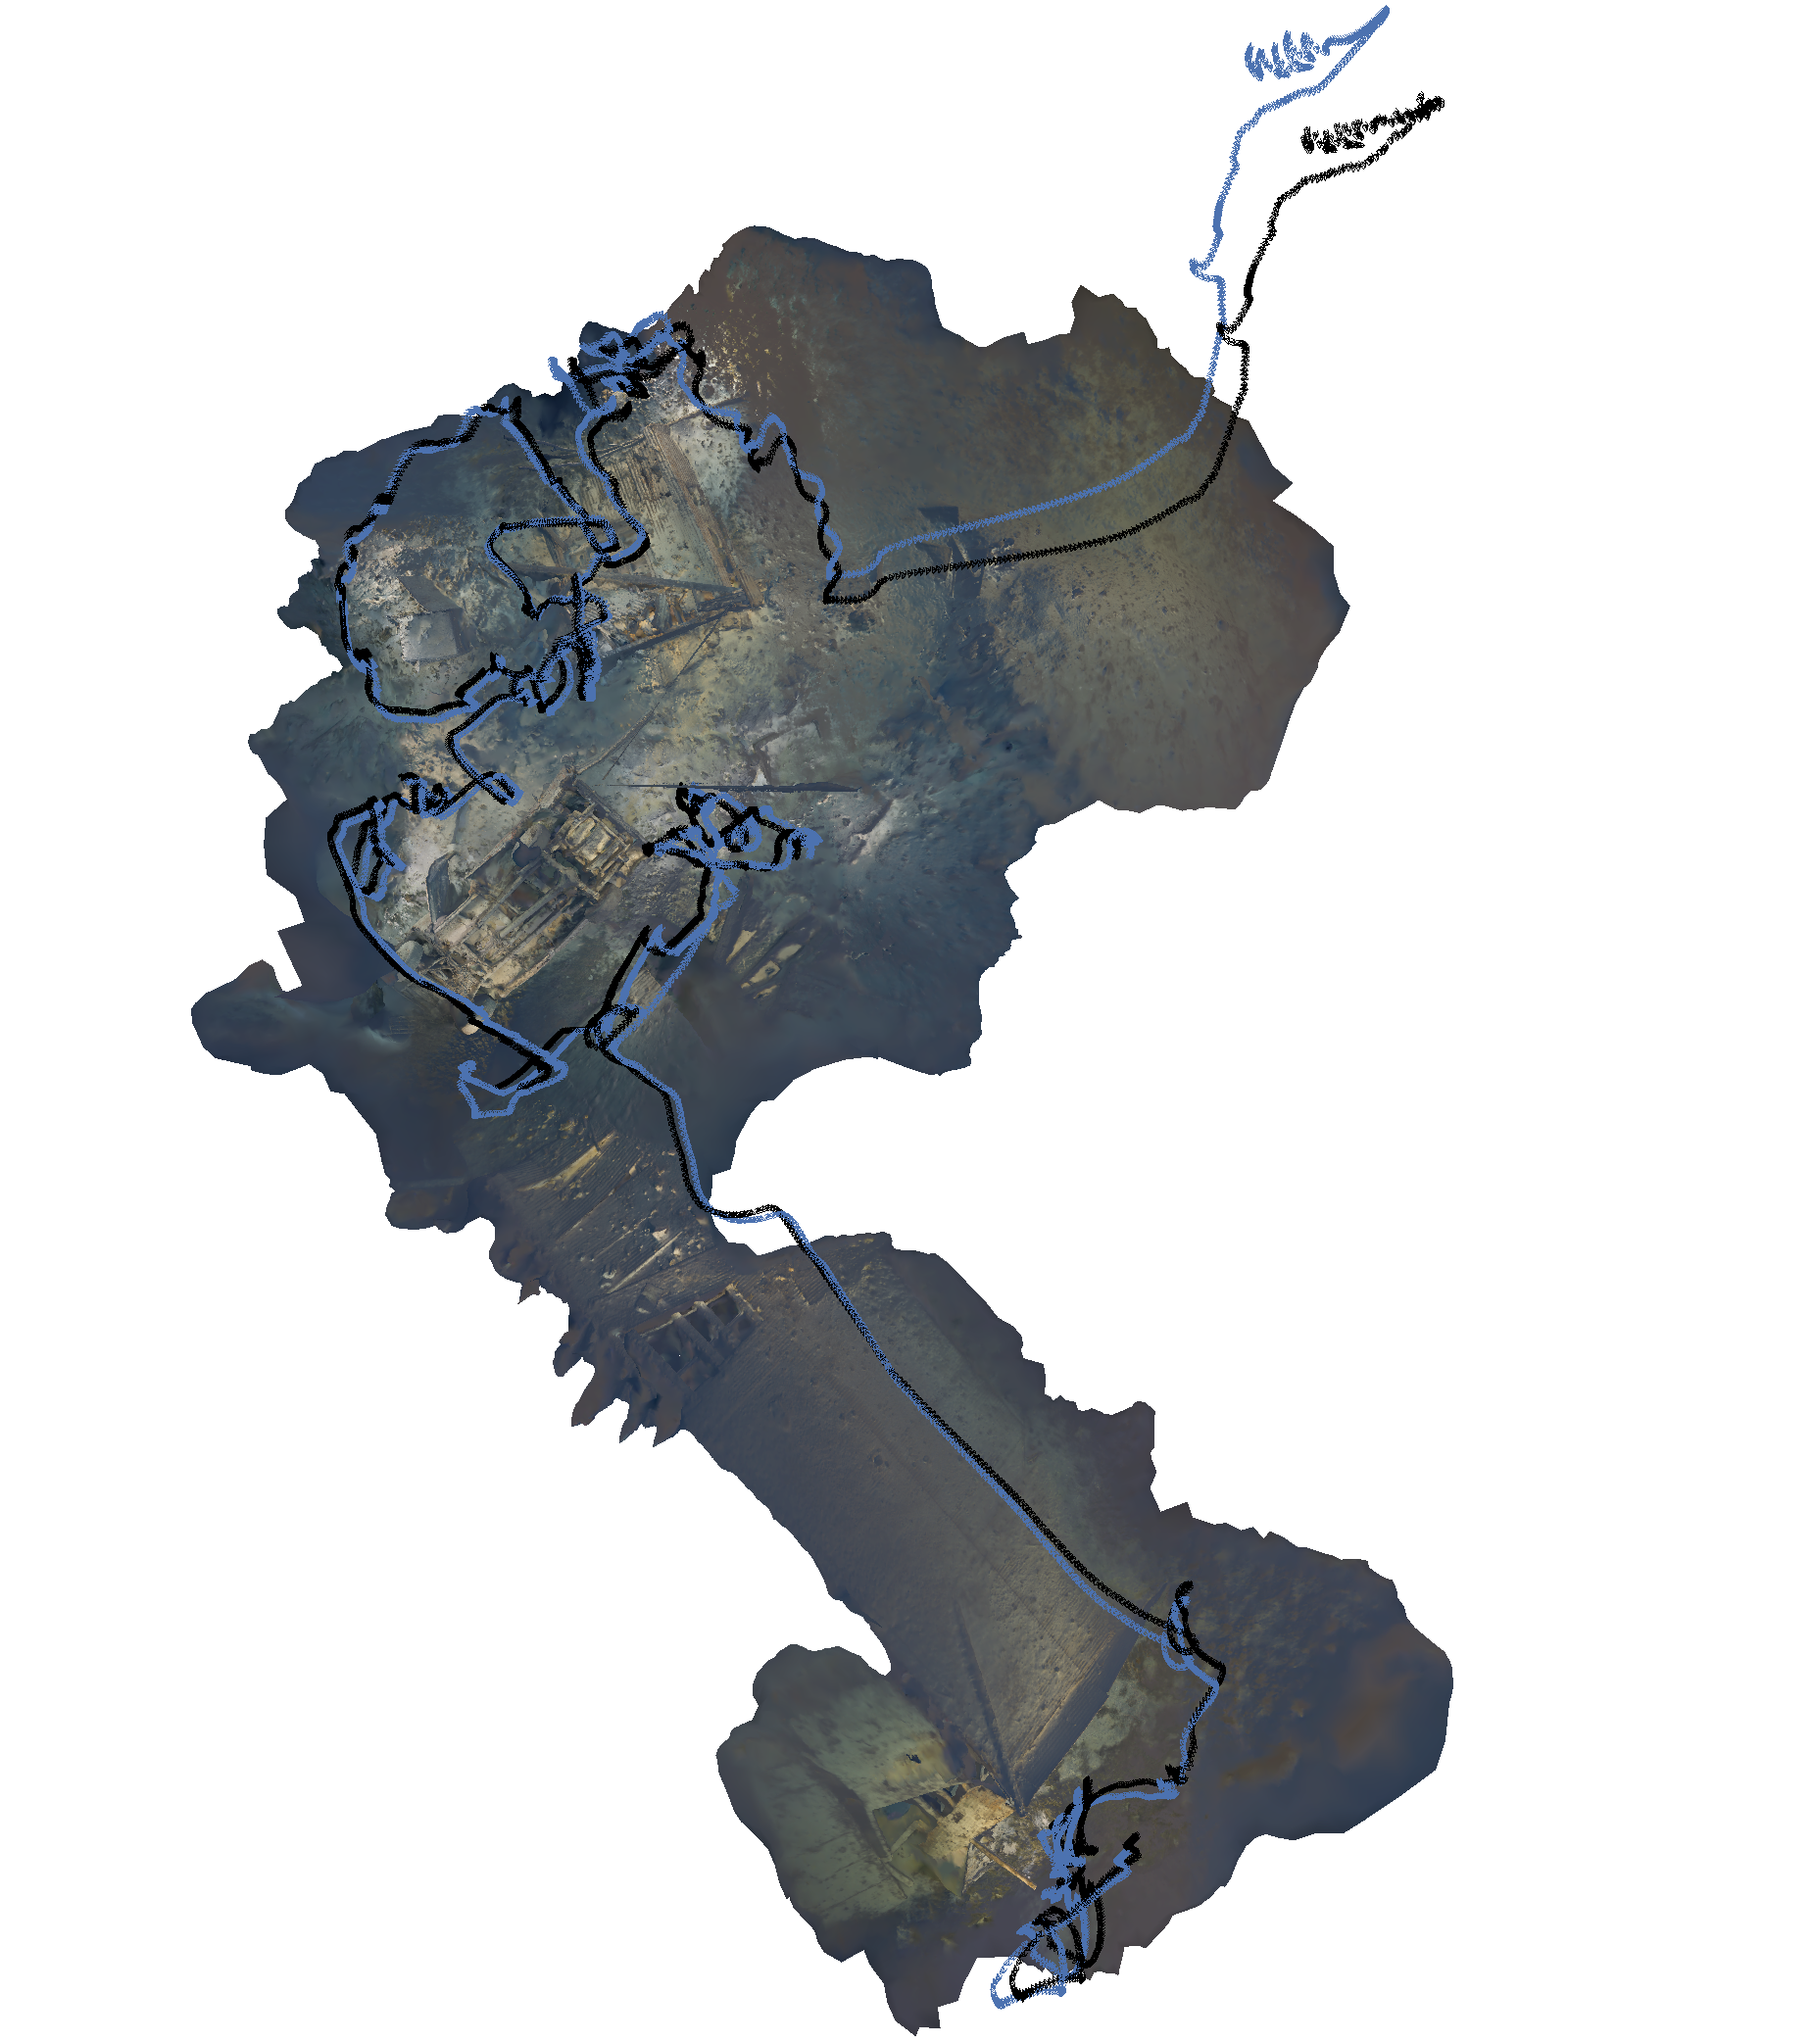
    icra2023-cover.jpg
    Performance Evaluation of 3D Keypoint Detectors and Descriptors on Coloured Point Clouds in Subsea Environments
    Kyungmin Jung, Thomas Hitchcox, and James Richard Forbes
    In Proc. 2023 IEEE International Conference on Robotics and Automation, 2023