@misc{Jung2026DIVO,title={{DIVO}: Continuous-time {DVL}-Inertial-Visual Odometry for Unmanned Underwater Vehicles},author={Jung, Kyungmin and Bajwa, Angad and Yoo, Junha and Bernal, Arturo Del Castillo and Forbes, James Richard},year={2026},archiveprefix={arXiv},primaryclass={cs.RO},url={https://arxiv.org/abs/2607.04615},}
2024
T-RO
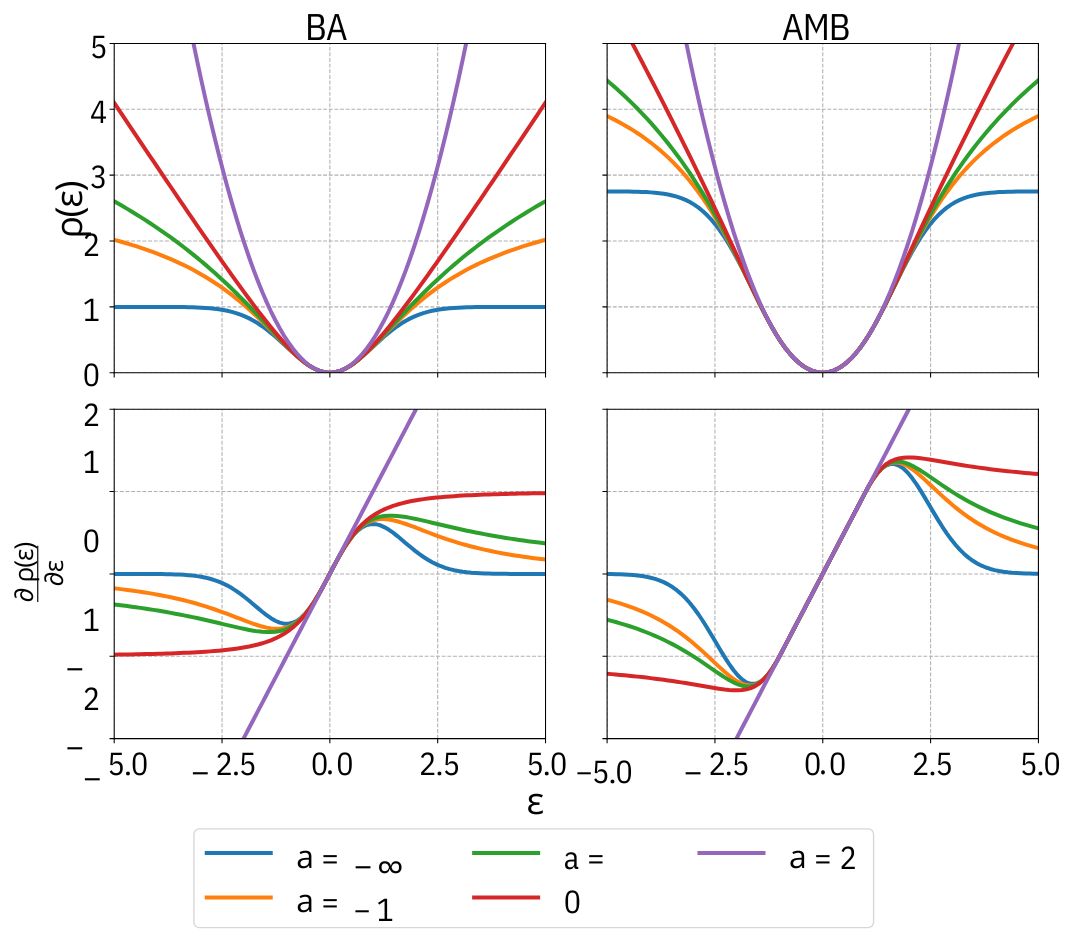
An Adaptive Graduated Nonconvexity Loss Function for Robust Nonlinear Least-Squares Solutions
Kyungmin Jung, Thomas Hitchcox, and James Richard Forbes
@article{Jung2024Adaptive,author={Jung, Kyungmin and Hitchcox, Thomas and Forbes, James Richard},journal={IEEE Transactions on Robotics},title={An Adaptive Graduated Nonconvexity Loss Function for Robust Nonlinear Least-Squares Solutions},year={2024},volume={40},number={},pages={4207-4221},keywords={Kernel;Robots;Shape;Loss measurement;Sensitivity;Tuning;Robustness;Graduated nonconvexity (GNC);least-squares optimization;robust loss function;state estimation},doi={10.1109/TRO.2024.3434169},organization={IEEE},}
2023
ICRA
Performance Evaluation of 3D Keypoint Detectors and Descriptors on Coloured Point Clouds in Subsea Environments
Kyungmin Jung, Thomas Hitchcox, and James Richard Forbes
In Proc. 2023 IEEE International Conference on Robotics and Automation, 2023
@inproceedings{Jung2023Performance,author={Jung, Kyungmin and Hitchcox, Thomas and Forbes, James Richard},booktitle={Proc. 2023 IEEE International Conference on Robotics and Automation},title={Performance Evaluation of {3D} Keypoint Detectors and Descriptors on Coloured Point Clouds in Subsea Environments},year={2023},pages={1105-1111},keywords={Point cloud compression;Surveys;Performance evaluation;Three-dimensional displays;Image color analysis;Lasers;Detectors},doi={10.1109/ICRA48891.2023.10160348},organization={IEEE},}